CoRL 2026觀察:自主機器人何時能像無人車一樣上工?


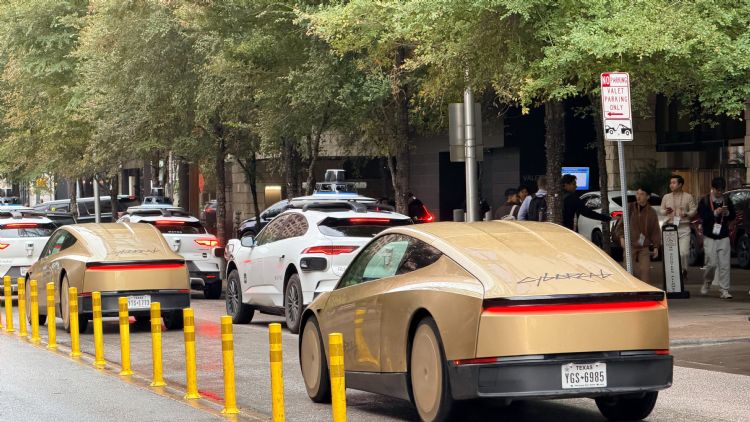
筆者在11月初到美國德州Austin參加CoRL 2026(機器人學習會議)。市中心的街上,3家業者的無人計程車在擁擠的車流裡運送客人,如排班司機一樣爭先恐後,似乎已經是市區的日常。
新一代的自主機器人,什麼時候也能這樣上工?在《Autonomy vs. Automation:自主機器人與自動化》提過,無人計程車花了十多年,人為介入方才降低到可商業化的程度。業者看的是一個很實際的指標,車子跑多遠才需要人接手一次。機器人也適用同樣的自主性關鍵指標,多久需要人為介入一次,比展示影片的成功率更有參考價值。
許多研究人員帶著這個問題走進會場。CoRL 2026年規模明顯擴大,現場與會者近5,000人,我2019年在日本大阪第一次參加時,約只有300人。蘋果(Apple)、Meta 2026年首次出現在這個機器人會議,幾家美系、日系車廠也來了。
大模型能不能讓機器人降低人為介入,是2026年會場最熱門的話題。這幾年,不少研究人員試著把大模型帶進機器人研究,引爆討論的則是9月初發布的前瞻模型GPT-6 Astra。一位MIT教授在主題演講提到,開學第一天就有學生問他,OpenAI是否已經解決機器人問題?NVIDIA的機器人研究主管也談到Astra帶給研究者的震撼。
專欄在《通用模型會吃掉Physical AI嗎?》談過,Astra直接接上機器人評測,部分成績已超過專用的機器人模型。最近Anthropic的模型也有類似能力,筆者相信接下來的開放模型,應該也會逐漸納入機器人相關的能力。會場裡不少人認為,未來3到5年的技術發展,可能會讓人跌破眼鏡。
不過,那篇文章也提到,這些評測多半沒有考量模型思考時間。CoRL一場主題演講,提出更精確的評估。同一個模型可以只在任務開始前寫一次程式全程控制,也可以每隔幾秒就決定一次手往哪裡移,或是只負責挑下一個技能,交給專用的機器人模型去做。在模擬環境裡,若讓時間停下來等模型想完,幾種用法的成功率都還不錯。但時間若照常走,讓模型每隔幾秒決定一次動作,成功率就從6成掉到1成多,因為模型還在想,現場的狀況已經變了。
機器人的世界,無法等大模型想完整。
講者有大致的主張:大模型決定「做什麼」,專用的機器人模型決定「怎麼動」。包括NVIDIA在內,不少團隊讓大模型寫程式擔任監督者,挑選技能、設定參數,專用的機器人模型則成了技能庫裡的一個函式。大模型也開始幫忙準備訓練資料,例如替人類第一人稱影片標註視線,教靈巧手鎖螺絲。
機器人的自主性提高,自己做決定,又和人在同一個空間工作,「安全」也更受重視。
一項研究發現,目前表現最好的機器人模型完成的任務中,有近一半的過程並不安全。在這種架構裡,機器人推東西要用多大的力、最多不能超過多少,都是大模型寫在程式裡的一個數字,大模型也可能寫錯。較穩當的作法,可能是把這個上限鎖在大模型改不到的底層控制,就像家裡電路的保險絲,不管上面的程式怎麼寫,力道一超過就會被擋下來。
底層也正是大模型目前較弱的地方。一般把機器人控制分成三大系統,由慢到快依序是系統二、系統一與系統零。系統二以秒到分鐘計,處理任務與語言。系統一每秒數十次,處理手與物件的相對移動。最底層的系統零每秒數百次,處理接觸與力,例如杯子正從手中滑落,工廠組裝線大多落在這一層。最近一份研究顯示,在部分評測中,Astra的整體表現超過專用的機器人模型,但在需要精細、準確動作的任務上,反而明顯落後。
會議中「靈巧手」也是受矚目的技術。
約30場工作坊中,有5場與靈巧手、從人類影片學習有關。一家靈巧手新創以每秒約100次的頻率,用觸覺做即時的接觸修正。還有團隊讓靈巧手先在模擬環境裡「玩」出能力,再做零件插入、鎖螺絲這類精密裝配。
最能呈現工業應用的,是前面提到的MIT教授創立的新創。他們在日系車廠的產線上,用輪式、雙臂的人形機器人自主搬運凸輪軸、料箱與鑄件。他的信念是,場域的資料高過一切,基礎模型愈強,場域的資料愈有價值。他打了個比方,即使是博士等級的操作者,到工廠也需要在職訓練。
他也很坦白,目前的自主技術還做不到完全不需要人為介入。客戶要求高稼動率、低不良率、零安全事故,不能拖慢產線。他把人為介入比作精實生產裡的「安燈」(Andon),作業員發現異常就拉繩求援,有人來處理。但從他公開的數字,看得到資料飛輪的價值。隨著場域資料回流、模型一代代升級,人為介入之間的間隔,從二十幾秒拉長到幾分鐘。他們自家預訓練規模愈大的模型,部署後間隔拉長得愈多。他也提醒,工廠要求這麼高,業者容易把任務範圍縮小,任務一旦飽和,資料飛輪也就失效了。
回到Austin街頭。那些無人計程車能規模化上線服務,就是人為介入間隔拉長的結果。2026年在CoRL,工廠裡的機器人也開始畫出這條曲線。自主機器人多快能像無人車一樣上工,可能要看大模型如何走進實體世界、接觸與控制等實體技術的精進,以及場域資料能把這條曲線拉多長。